01 / EXPLORATORY USER RESEARCH · WORKING PROTOTYPE

RALLY NAVIGATOR

山路领航

山路领航

让驾驶者在看见弯道之前,
先理解弯道。

REAL ROAD · NIGHT DRIVE
个人项目桌面研究 + 需求综合可运行原型验证2026
项目起源:普通导航不会告诉驾驶者弯道有多急
背景研究:弯道是道路风险最高的路段
02 / RESEARCH FRAMING

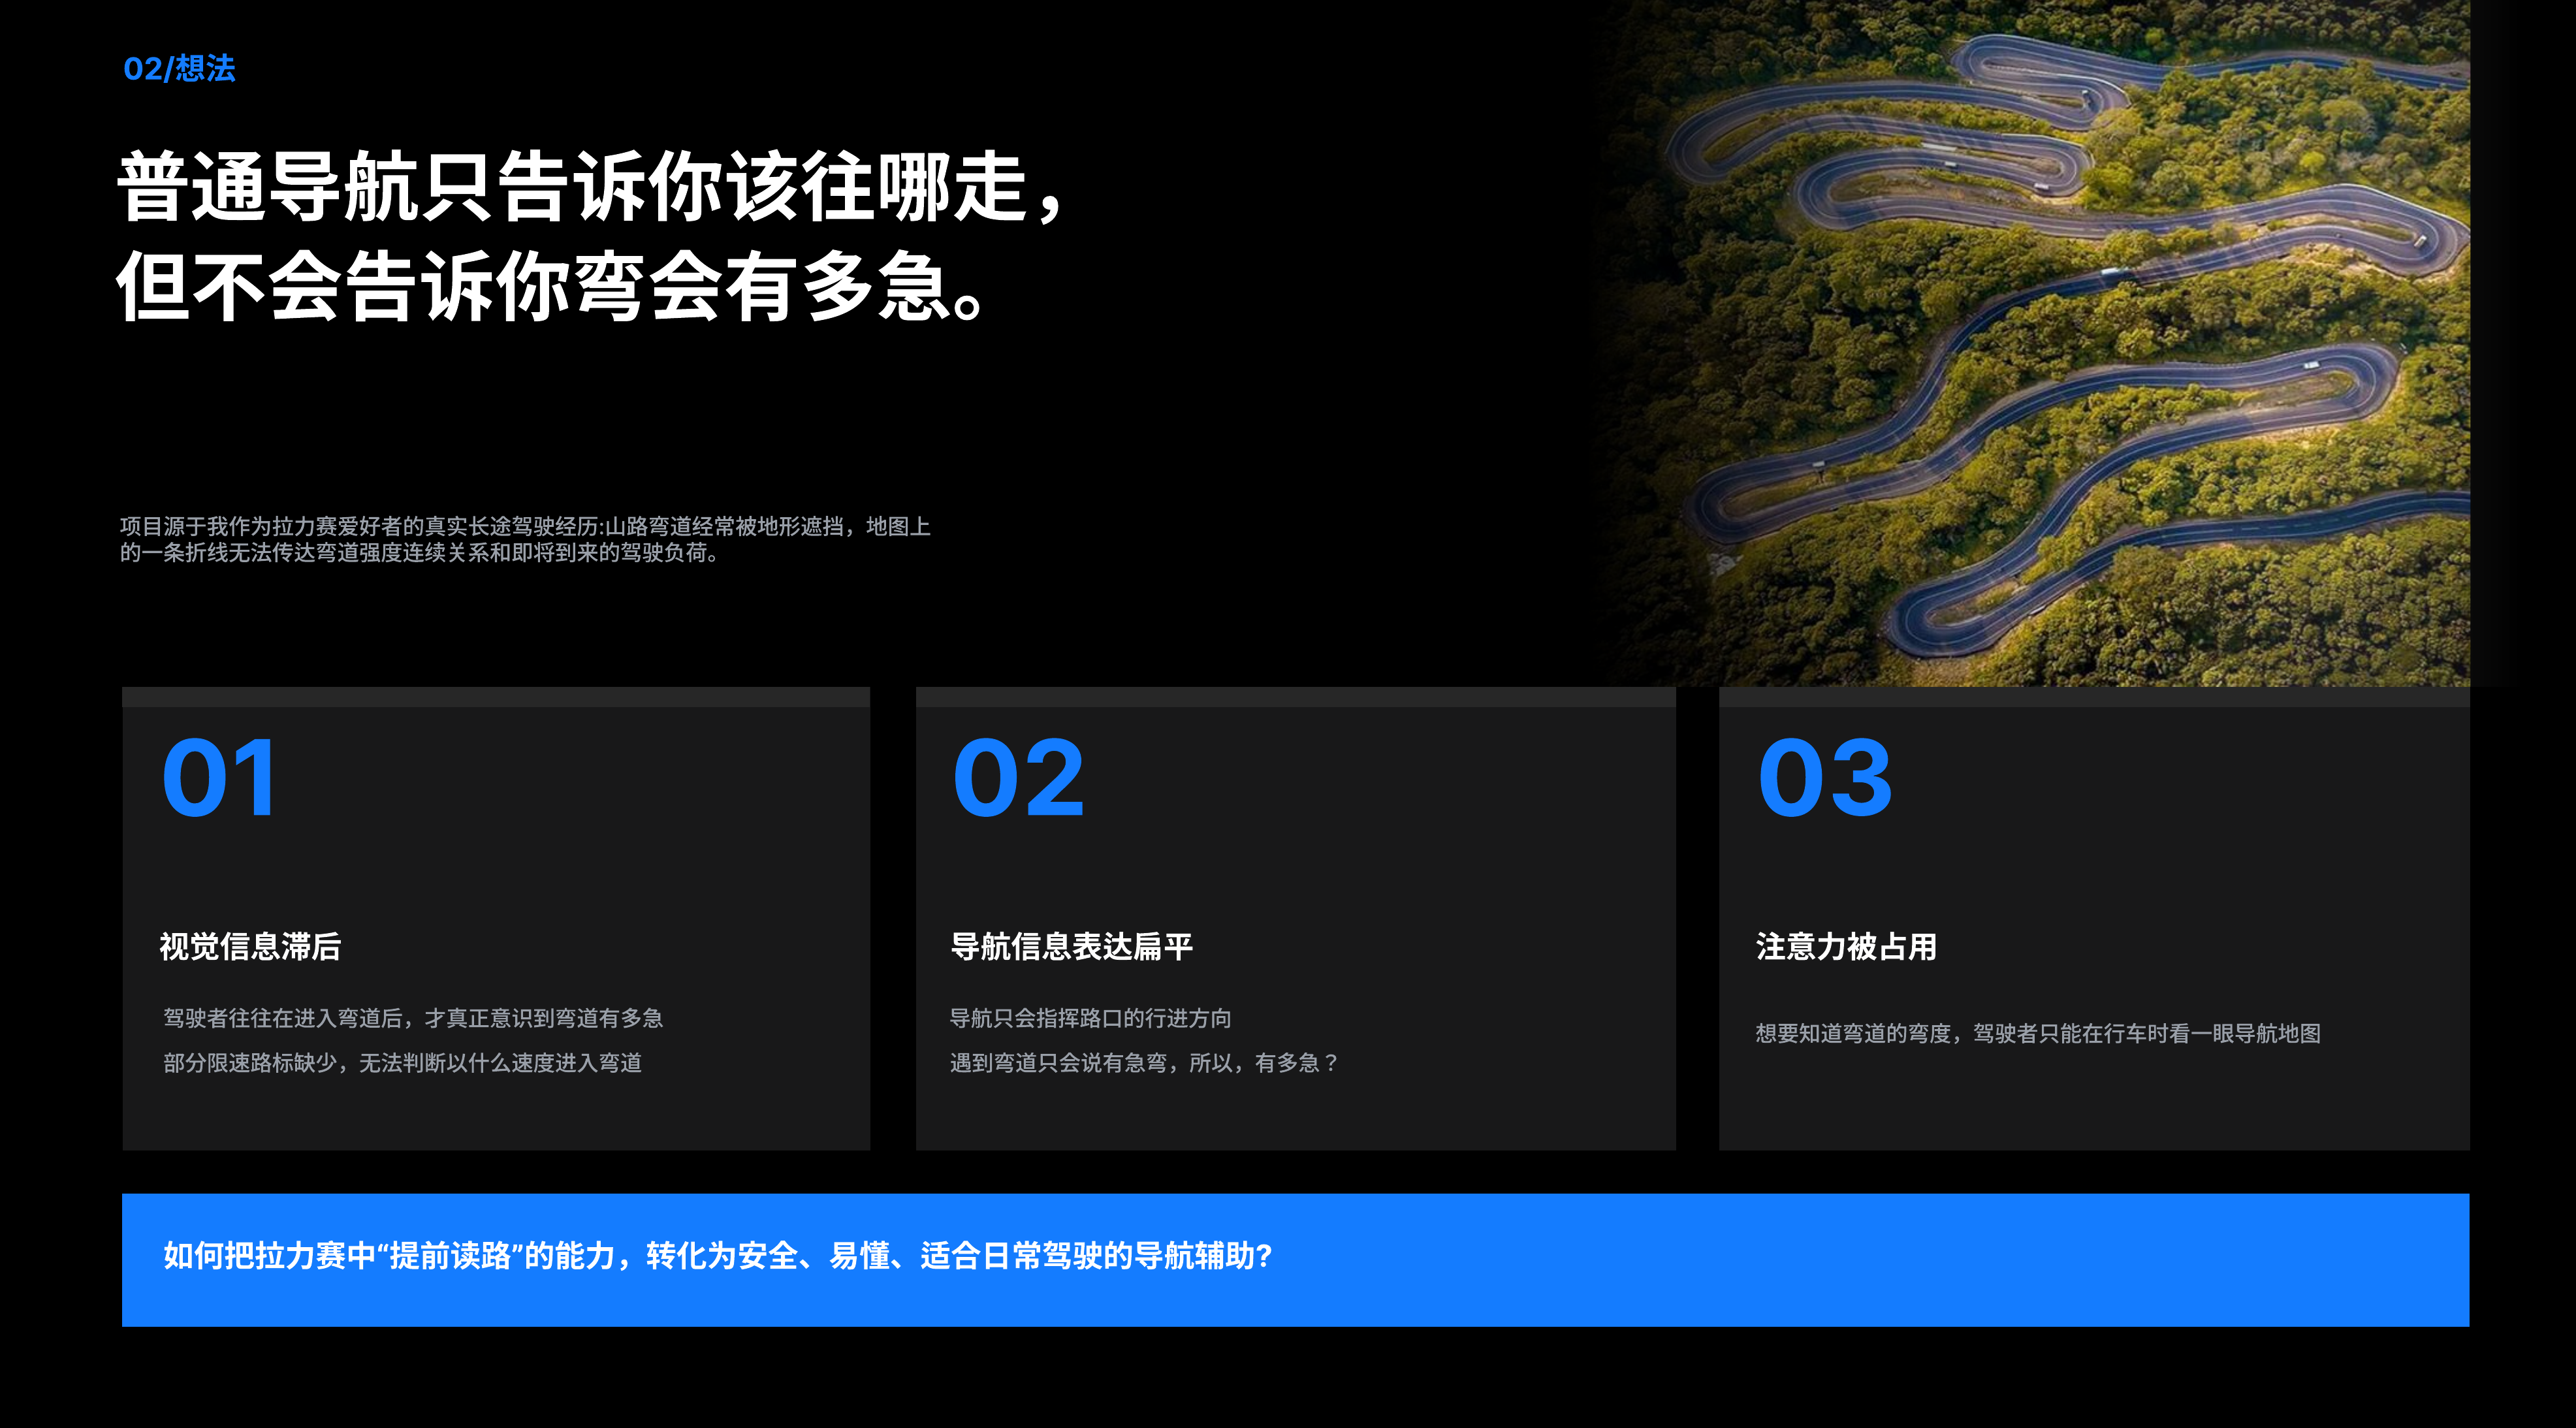
普通导航只告诉你该往哪走,
但不会告诉你弯会有多急。

我从自己的长途驾驶经历形成初始问题,再把“盲弯焦虑”拆解为视觉信息、地图表达与注意力占用三个可研究因素,避免直接从个人感受跳到解决方案。
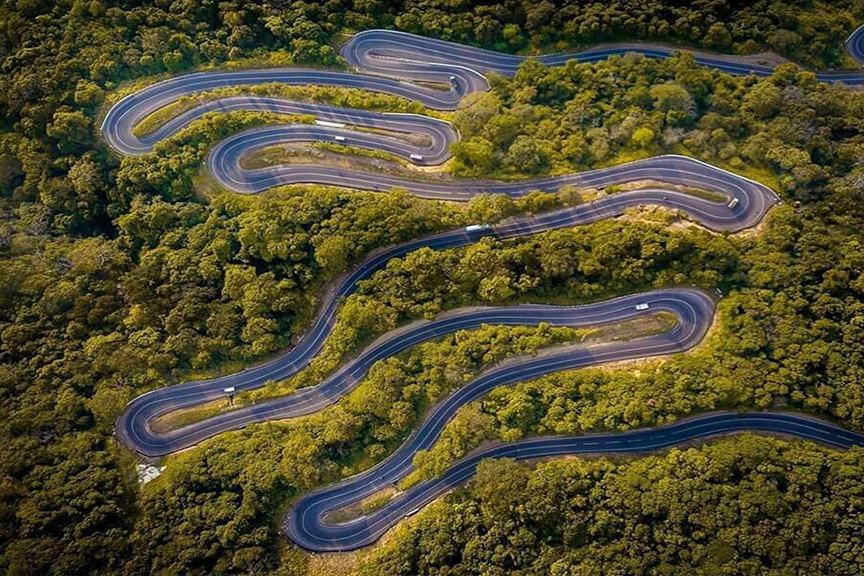
森林中的连续山路弯道俯视图
01

视觉信息滞后

驾驶者往往在进入弯道后,才真正意识到弯道有多急;部分限速路标缺少,无法判断以什么速度进入弯道。

02

导航信息表达扁平

导航只会指挥路口的行进方向;遇到弯道只会说有急弯,所以,到底有多急?

03

注意力被占用

想要知道弯道的弯度,驾驶者只能在行车时看一眼导航地图。

03 / DESK RESEARCH

用道路安全证据
校准个人经验

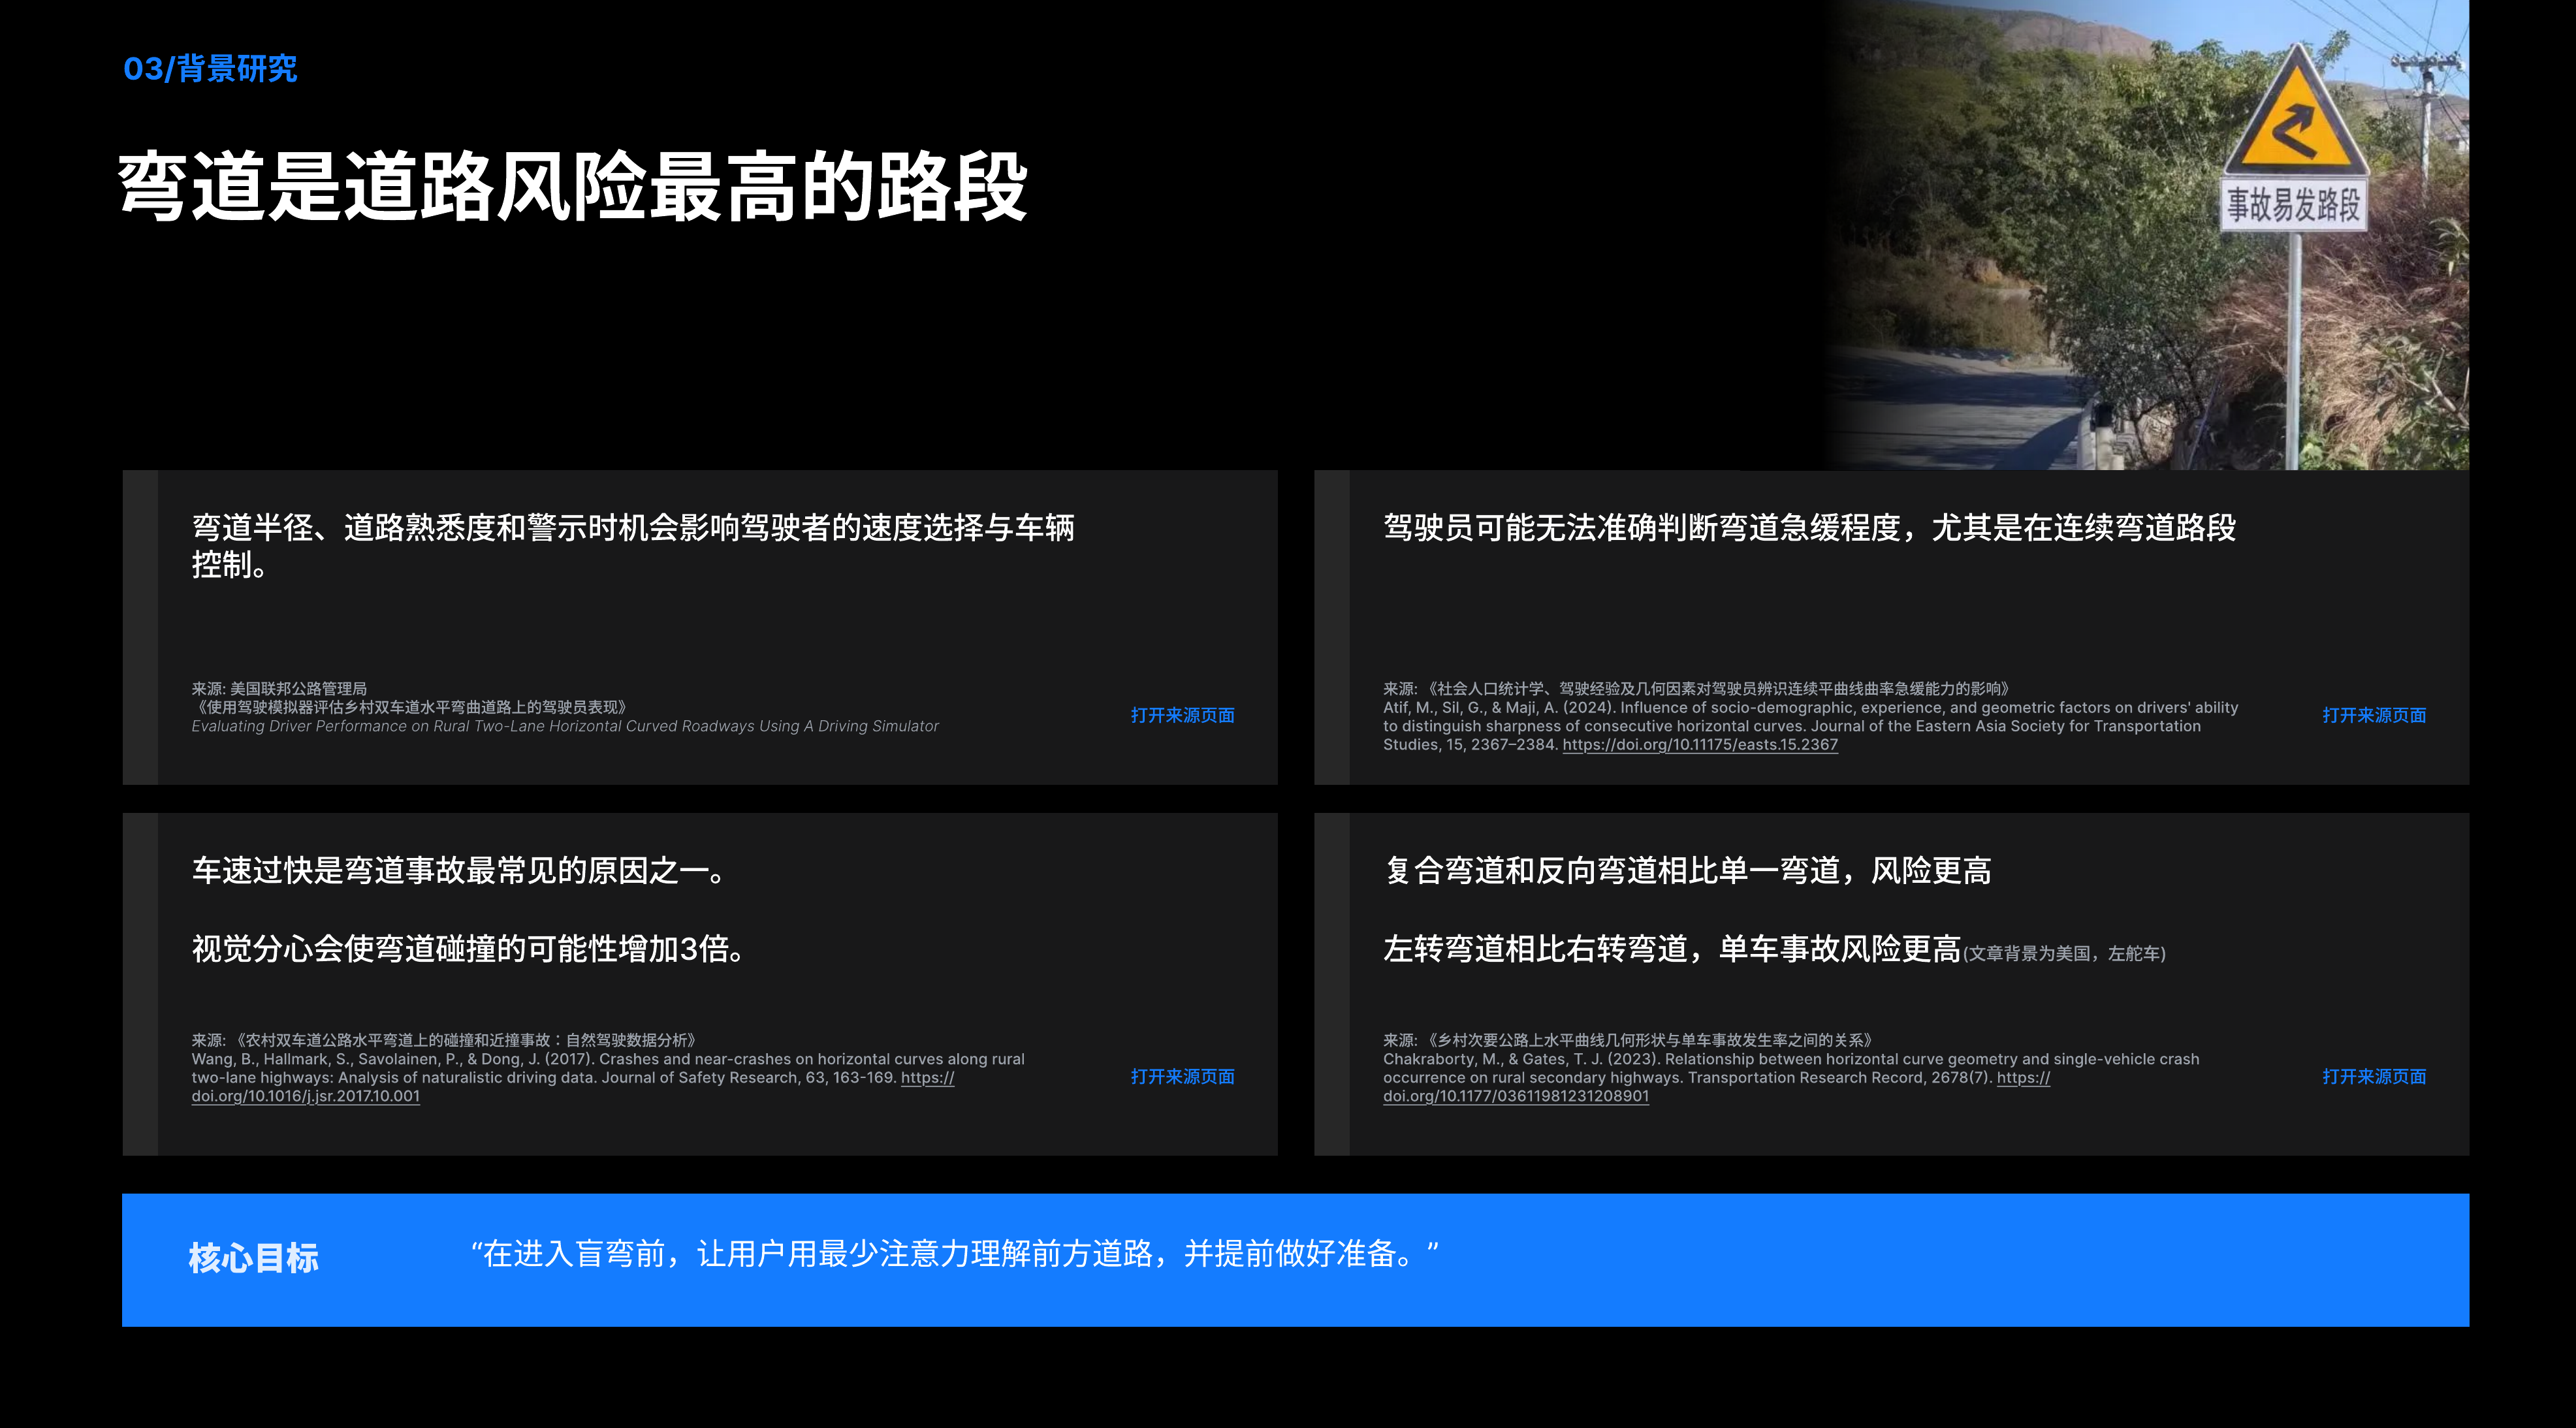
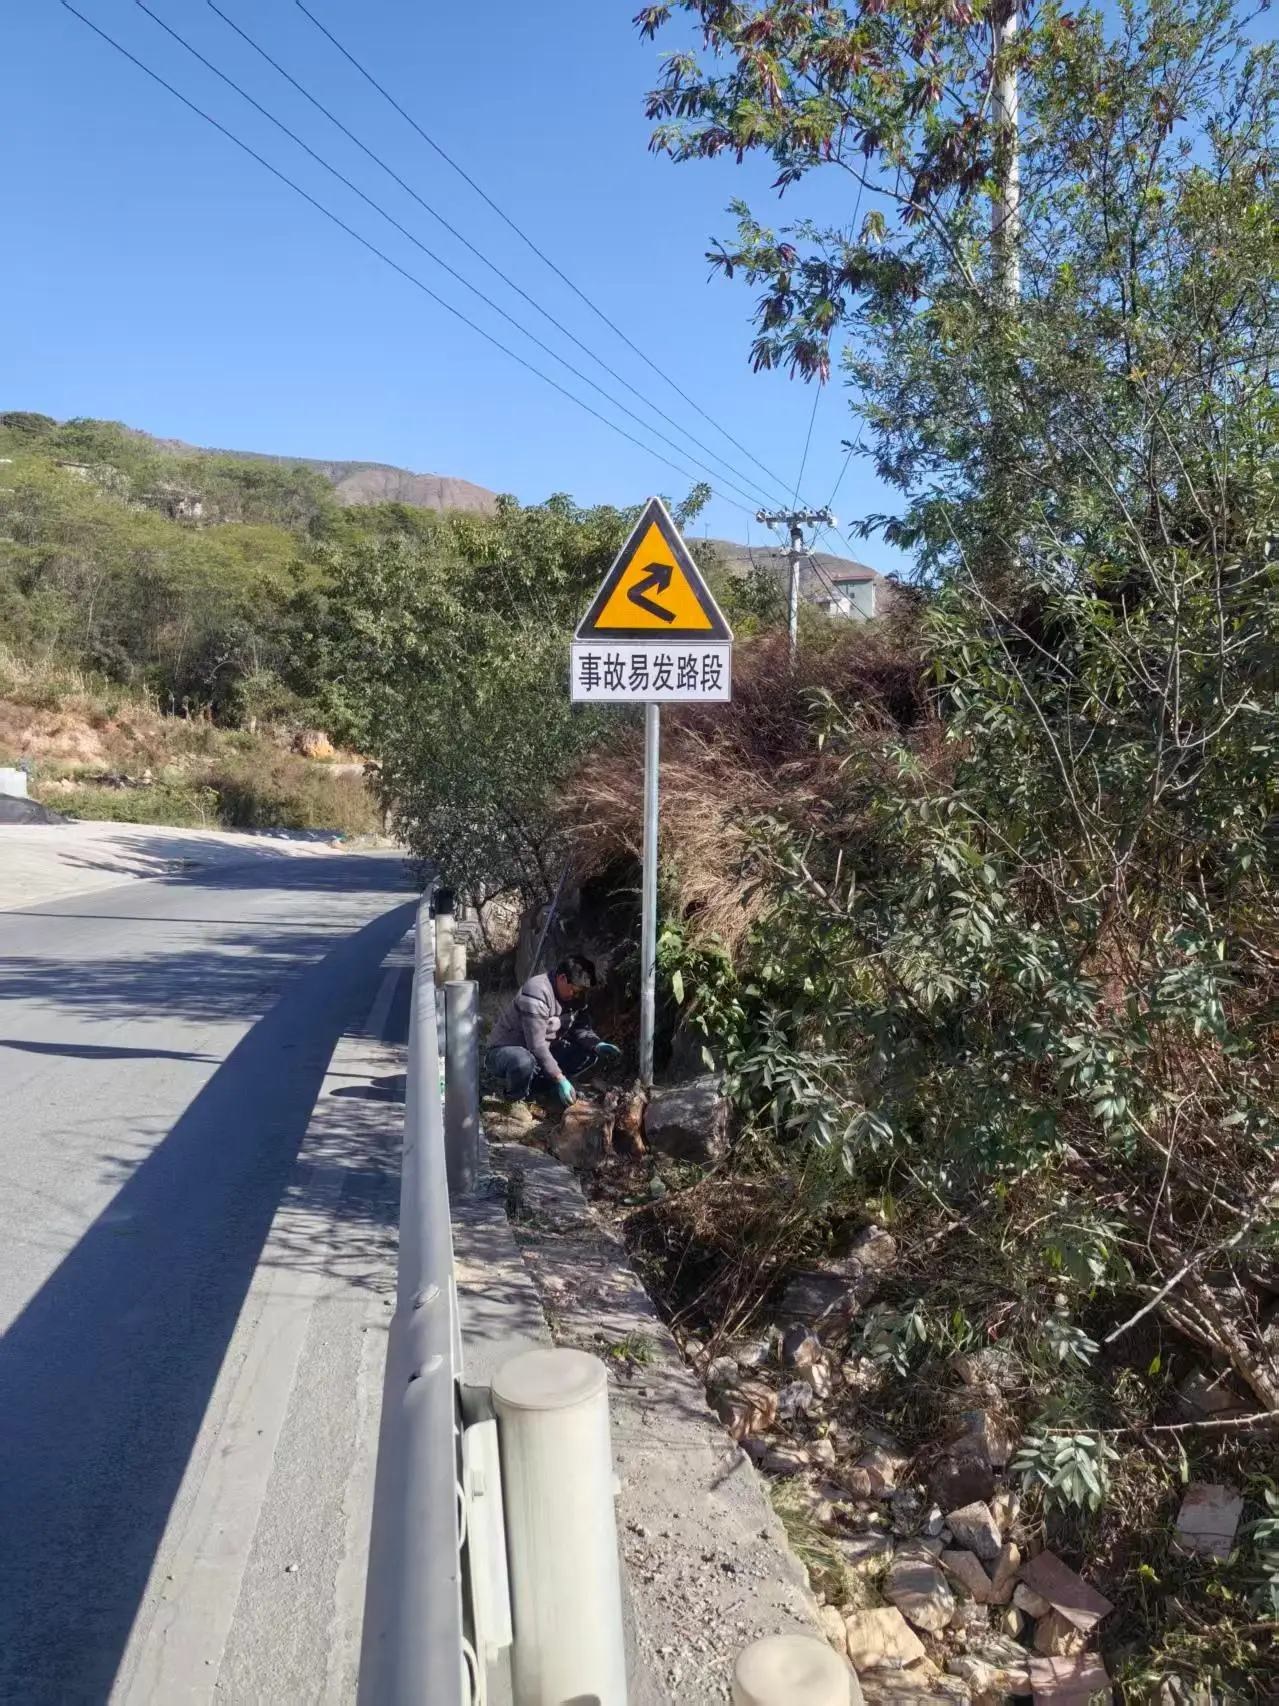
山路旁的连续弯道事故易发路段警示牌
弯道半径、道路熟悉度和警示时机会影响驾驶者的速度选择与车辆控制。

来源:美国联邦公路管理局
《使用驾驶模拟器评估乡村双车道水平弯曲道路上的驾驶员表现》

打开来源页面 ↗
驾驶员可能无法准确判断弯道急缓程度,尤其是在连续弯道路段。

Atif, M., Sil, G., & Maji, A. (2024). Influence of socio-demographic, experience, and geometric factors on drivers' ability to distinguish sharpness of consecutive horizontal curves.

打开来源页面 ↗
车速过快是弯道事故最常见的原因之一。
视觉分心会使弯道碰撞的可能性增加 3 倍。

Wang, B., Hallmark, S., Savolainen, P., & Dong, J. (2017). Crashes and near-crashes on horizontal two-lane highways.

打开来源页面 ↗
复合弯道和反向弯道相比单一弯道,风险更高。
左转弯道相比右转弯道,单车事故风险更高。

Chakraborty, M., & Gates, T. J. (2023). Relationship between horizontal curve geometry and single-vehicle crash occurrence.

打开来源页面 ↗
02 / ORIGIN

普通导航告诉你往哪走,
却很少告诉你弯有多急。

项目源于我作为拉力赛爱好者的真实长途驾驶经历:山路弯道经常被地形遮挡,地图上的一条折线无法传达弯道强度、连续关系和即将到来的驾驶负荷。

01

视觉信息滞后

驾驶者往往进入弯道后,才真正意识到弯有多急。

02

地图表达扁平

普通转向提示无法区分缓弯、急弯、直角弯与发卡弯。

03

注意力被占用

在复杂道路上频繁查看屏幕,会增加驾驶负担。

06 / TRANSLATION

两种提示语言,
由驾驶者自己选择。

专业路书与普通弯型并列存在。用户可根据经验和习惯随时切换;滚动顺序只用于展示两种模式,不代表使用顺序。

模式 A专业路书

方向、距离、弯级与连接关系

进入专业模式后,还可以根据个人习惯选择 WRC 或 CRC 编号体系。

WRC 式示例左 2数字越小,弯道越急
CRC 式示例左 5数字越大,弯道越急
连续关系接右 3弯与弯之间恢复空间很短
距离50 m在需要反应前提供准备时间

首次使用必须明确当前编号体系,不能让驾驶者猜测数字含义。

模式 B普通提示

不用理解数字,也能提前听懂弯型

左缓弯转向变化较小
左直角弯接近九十度
左急弯弯道明显收紧
左发卡弯接近回头弯

普通名称减少学习成本,同时保留距离、方向和连续弯提示。

04 / HOW IT WORKS

把地图路线,转换成
可以被播报的路书。

原型不是静态界面:路线会被重新采样、分析转向角度与曲率,再根据驾驶位置持续选择接下来两条路书。

01获取路线

Google / 高德路线点

02重新采样

统一为约 8 米间隔

03识别弯道

方向、角度、长度与半径

04生成弯级

1–6 / SQ / HP

05实时播报

结合车辆沿路线的位置

算法原型

让道路形状成为可计算、可解释的信息。

同方向连续曲线会被合并;普通转弯不会因采样误差被误判成发卡弯;偏离路线时重新搜索最近位置。

05 / EXPERIENCE

既能自动领航,
也支持两个人协作。

同一套产品同时照顾独自驾驶和双人出行:系统可自动播报,副驾驶也能切换领航员模式,手动触发弯级。

AUTO ROADBOOK

自动路书

根据 GPS 位置持续更新前方弯道,自动用中文或英文播报。

50 m左 3接 · 右 2
CO-DRIVER MODE

领航员模式

副驾驶可以选择左右方向与弯级,点击后立即播报,保留真实拉力协作感。

123456SQHP
左右舵布局横竖屏切换白天 / 夜间模式地图图钉选点途经点规划中英双语
06 / PROTOTYPE

从想法到可安装的
Android 原型。

项目经历了浏览器交互原型、路线算法测试、Android 封装与真机安装包构建。设计决策通过可运行产品验证,而不是停留在效果图。

01

地图接入

Google Maps 与高德双地图,根据中英文场景切换。

02

路线引擎

实现弯道分析、路线定位、连续弯合并与彩色曲线分段。

03

语音系统

使用设备 TTS 播报自动路书,并审查社区语音包版权。

04

移动端交付

完成 Expo / Android 构建,形成可安装测试版本。

已验证路书格式、距离格式、路线重采样、弯级分类、连续弯合并、即将到来路书与地图朝向。
COMPETITOR LANDSCAPE

现有工具各自擅长一段,
却没有连接完整体验。

我们没有只比较功能数量,而是观察驾驶者在出发前、进入山路和连续弯中,如何获得路线选择、弯道预判与低干扰提示。

方案类型路线规划弯道强度提前语音领航协作日常可用

通用地图导航

Google Maps / 高德

转向提示

山路路线应用

景观路线 / 摩托路线工具

部分有限

专业拉力工具

路书制作与赛事系统

专项依赖领航员

山路领航

日常导航 × 拉力路书

1–6 / SQ / HP自动播报自动 / 手动
市场空白 01通用导航缺少对“弯有多急”的表达。
市场空白 02专业拉力工具准确,但学习与使用门槛高。
设计机会把专业路书语言翻译成日常驾驶者能听懂的实时辅助。
COMPETITOR LANDSCAPE · POSITIONING返回产品首页 ↗
04 / USER SCOPE

从需求最小开始,
逐步筛选研究对象。

不是谁都可能使用,就研究谁。我们比较问题强度、出现频率与研究适配度,明确每一次排除的原因。

01需求较低 / 暂不选择

摩托车与旅行骑行者

典型情境
长途旅行、山路骑行与路线探索;更关注弯道乐趣、坡度和道路状态。
有什么问题
同样关注弯道、坡度与路线趣味,但两轮车辆的操控风险、观察方式和提示节奏与汽车不同。
为什么不选择
现阶段若把两轮用户纳入,会混合两种差异很大的安全情境,研究结论难以直接用于汽车驾驶。
研究关注
未来应单独研究头盔语音、骑行速度、天气暴露与两轮车辆的安全边界。
不进入首轮招募
02情境需求高 / 暂缓选择

陌生山路上的普通驾驶者

典型情境
假期自驾、夜间赶路或偶然进入陌生连续弯;需求强烈但出现频率不稳定。
有什么问题
夜间、连续弯或陌生道路会增加不确定感,但多数人接触山路频率较低,也未必愿意学习额外提示。
为什么不选择
需求只在特定旅程中出现,使用频率和接受度尚不明确;应在核心价值成立后再验证大众化表达。
研究关注
重点验证普通语言是否比专业弯级更容易理解,以及额外语音会带来安心还是干扰。
第二阶段扩展
03需求明确 / 首轮选择

山路自驾与驾驶爱好者

典型情境
主动规划景观路线、周末跑山或长途自驾,经常进入陌生、多弯和视线受限道路。
有什么问题
会主动进入陌生、多弯或视线受限道路,重视驾驶过程,也更频繁遇到普通导航无法表达弯道强度的问题。
为什么选择
痛点出现频率高,能理解弯级信息的价值,也更适合参与早期概念测试并给出具体反馈。
研究关注
首轮研究关注播报提前量、弯级理解、误报容忍度,以及驾驶时是否减少看屏幕的需要。
核心研究用户
RESEARCH SYNTHESIS

机会假设位于大众导航
与专业路书之间。

竞品证据说明现有产品分别解决抵达、路线乐趣或赛事精度;下一步需要通过用户研究判断,日常驾驶者是否真正需要弯级表达、提前语音与领航协作。

专业道路表达 ↑
Google / 高德到达效率
calimoto / Garmin曲线路线
专业拉力工具精确但门槛高
山路领航日常使用 × 路书预判
日常可用性 →
市场信号

用户愿意为“更有驾驶感的路线”付费。

calimoto 官方披露超过100万用户;Garmin也持续提供偏好弯道与丘陵的摩托导航。

来源 ↗
产品空白

选出弯路,不等于解释每一个弯。

差异化重点不是复制曲线路线,而是实时表达前方弯道强度与连接关系。

建议定位

驾驶爱好者的弯道预判导航。

把拉力路书翻译成简短、低干扰、适合日常山路驾驶的语音辅助。

第一阶段市场有山路或长途自驾经验、使用手机导航、重视驾驶过程的18–40岁驾驶爱好者。
  1. 规划或导入路线
  2. 自动识别弯道
  3. 播报方向、弯级与距离
  4. 调整播报提前量
  5. 普通语言 / 专业弯级切换
  6. 明确驾驶辅助边界